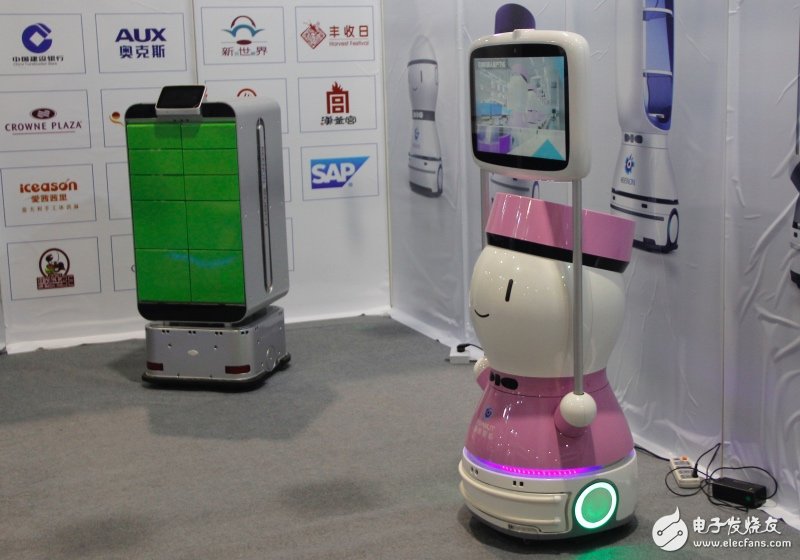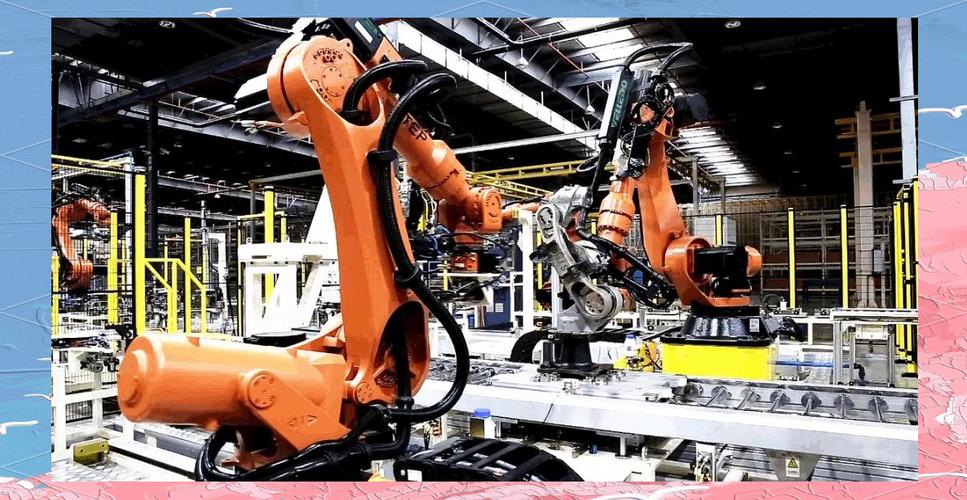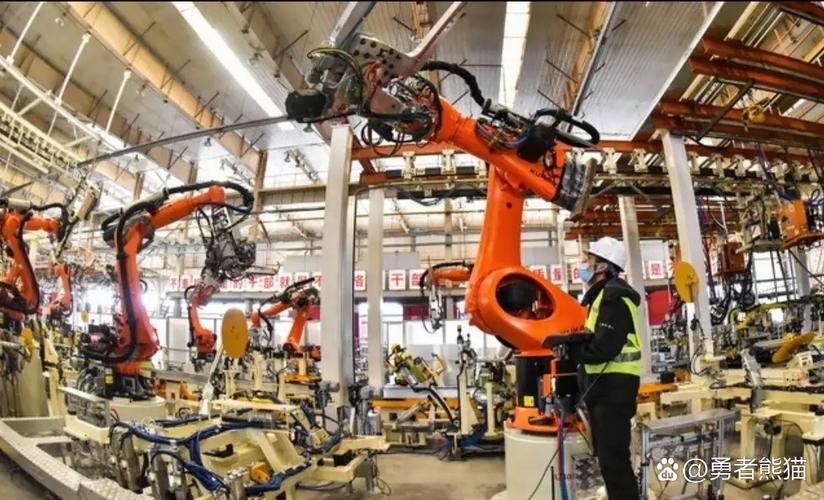
在科技飞速发展的今天,智能机器人已从科幻电影的幻想中走出,逐步融入人类的生产与生活。无论是工厂流水线上的机械臂,还是家庭中的扫地机器人,亦或是能够与人对话的交互式AI助手,它们都有一个共同的起点——人工智能机器人模型。本文将带你深入了解智能机器人的核心结构、技术原理与未来趋势。
一、什么是人工智能机器人模型?
人工智能机器人模型,是智能机器人的“大脑”与“神经系统”的总称。它通常包含以下几个部分:
- 感知模型:用于接收外部环境信息,如视觉图像、声音、触觉等。常见的感知模型包括卷积神经网络(CNN)用于图像识别,循环神经网络(RNN)用于语音处理。
- 决策模型:基于感知信息进行判断和选择。例如,强化学习模型让机器人通过试错学会走路或抓取物体;规划算法帮助机器人找到从A点到B点的最优路径。
- 控制模型:将决策转化为具体的机械动作。比如控制电机转速、关节角度,协调多个执行器完成复杂动作。
- 交互模型:让机器人理解并生成自然语言,或通过表情、手势与人沟通。大语言模型和情感计算模型在此发挥关键作用。
二、智能机器人的典型能力
- 自主移动:通过激光雷达、摄像头等传感器构建地图并定位自身,实现无碰撞导航。
- 物体识别与操作:识别不同物体并完成抓取、放置、组装等任务。
- 人机对话:理解上下文,回答提问,甚至完成订票、咨询等实用服务。
- 学习与适应:通过数据迭代和在线学习,不断提升在变化环境中的表现。
三、从模型到实体:一个例子
假设我们有一个服务型智能机器人。其模型工作流程如下:
- 麦克风阵列接收用户语音——“请把桌上的杯子拿给我”。
- 语音识别模型将音频转为文字,语言理解模型提取意图(拿杯子)和对象(桌上那个)。
- 视觉模型扫描场景,定位杯子的像素坐标,并估算其三维坐标和朝向。
- 运动规划模型计算手臂关节轨迹,避开障碍物。
- 控制模型发出扭矩指令,机械臂和夹爪执行动作。
- 整个过程持续闭环,直到杯子递到用户面前。
看似简单的任务,背后是多个AI模型的协同工作。这也是智能机器人区别于传统自动化设备的核心——自主性与适应性。
四、挑战与瓶颈
当前智能机器人仍面临诸多挑战:
- 泛化能力弱:模型在训练场景中表现良好,换一个环境可能就失效。
- 实时性与算力:复杂模型需要强大算力,边缘设备难以承载。
- 安全与伦理:机器人在与人共处时如何保证物理安全与隐私保护。
- 数据依赖:高质量、多样化的机器人数据集仍然稀缺。
五、未来展望
随着多模态大模型、具身智能和类脑芯片的发展,智能机器人有望具备更接近人类的对话、常识推理和物理操作能力。一个模型可以驱动不同形态的机器人,像今天手机上的应用一样灵活迁移。届时,机器人将不只是工具,而是能理解、协作与自主成长的智能伙伴。
从模型到实体,智能机器人正在重塑人与自然的关系。理解这些模型,就是理解机器人何以“智能”。这不仅是一场技术革命,更是人类认知自身的延伸。